Cuando desarrollamos software, solemos trabajar con información que ya existe en formato digital. Una aplicación recibe solicitudes, consulta bases de datos, procesa archivos y presenta resultados. Podemos construir sistemas enormemente complejos sin preocuparnos demasiado por las señales eléctricas que circulan dentro de la computadora.
Pero ¿qué sucede cuando queremos conocer la temperatura de una habitación, detectar que alguien presionó un botón o controlar un ventilador? En ese momento necesitamos conectar nuestro programa con el mundo físico: medir señales, interpretarlas y producir una respuesta eléctrica.
Podríamos utilizar una computadora convencional con dispositivos de adquisición externos, aunque muchas aplicaciones no necesitan toda su capacidad de procesamiento. Para leer algunos sensores, realizar cálculos y controlar salidas, un microcontrolador suele ser suficiente. El ESP32, desarrollado por Espressif, es especialmente interesante porque combina periféricos electrónicos, conectividad inalámbrica y múltiples herramientas de programación en una plataforma compacta. Para entender sus posibilidades, comenzaremos por el hardware y construiremos una pequeña aplicación de iluminación automática.
1. ¿Qué tenemos entre las manos?
El ESP32 pertenece a una familia de sistemas en chip (System on Chip, SoC). En un mismo circuito integra procesamiento, memoria y controladores de periféricos capaces de relacionar el programa con componentes externos. A diferencia de una computadora que normalmente ejecuta Linux o Windows, un microcontrolador está orientado a tareas específicas: adquirir mediciones, generar señales, reaccionar ante eventos y comunicarse con otros dispositivos.
Eso no implica que solo pueda ejecutar programas sencillos. El ESP32 clásico tiene recursos para ejecutar varias tareas mediante FreeRTOS, gestionar conexiones de red y controlar periféricos mientras procesa información. Sus límites de memoria, consumo y temporización, sin embargo, forman parte del diseño de cualquier aplicación.
Chip, módulo y placa de desarrollo
Cuando alguien dice que compró «un ESP32», generalmente se refiere a una placa de desarrollo. Conviene distinguir tres niveles: el chip contiene el microcontrolador; un módulo, como los de la familia ESP32-WROOM, incorpora el chip y componentes necesarios para su funcionamiento, incluida la memoria flash y el sistema de radiofrecuencia; finalmente, la placa de desarrollo añade regulador de tensión, conexión USB, botones y conectores accesibles.
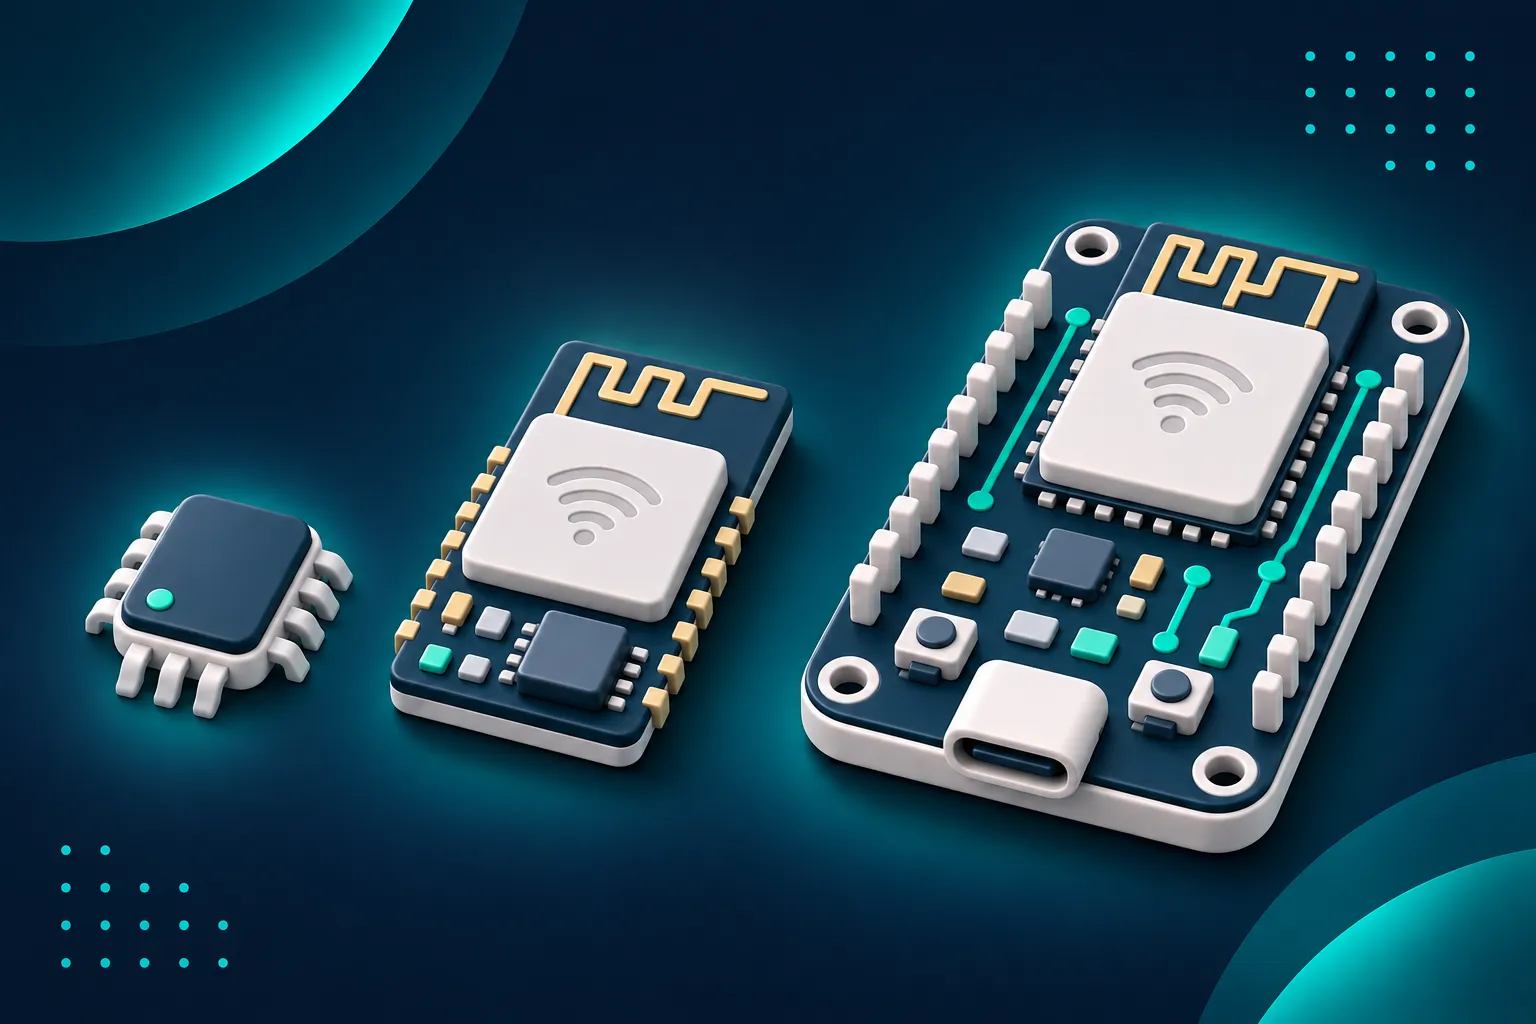
Para mantener consistentes los ejemplos utilizaremos como referencia una placa basada en el ESP32 clásico con módulo ESP32-WROOM-32. Estas son algunas de sus características:
| Característica | ESP32 clásico |
|---|---|
| Procesamiento | CPU Xtensa LX6, hasta 240 MHz; existen configuraciones de doble núcleo. |
| Memoria | 520 KB de SRAM integrada; flash externa cuya capacidad depende del módulo. |
| Conectividad | Wi-Fi de 2.4 GHz, Bluetooth Classic y Bluetooth LE. |
| Periféricos | GPIO, ADC, DAC, temporizadores, PWM, UART, SPI, I²C y más. |
| Alimentación del chip | Entorno de 3.3 V, con límites definidos por su hoja de datos. |
| Programación | Arduino Framework, ESP-IDF, MicroPython y Rust, entre otras opciones. |
La familia también incluye variantes como ESP32-S3, C3 y C6, con arquitecturas, periféricos y conectividad diferentes. No debemos asumir que un programa o una asignación de pines funcionará sin modificaciones en todos los modelos.
2. Pines y GPIO: donde comienza la electrónica
Si observamos nuestra placa encontraremos etiquetas como GPIO18, GPIO27, 3V3, GND o EN. Un pin es una conexión eléctrica; algunos suministran alimentación, otros participan en el arranque y otros pueden intercambiar señales con componentes externos.
Los pines de GPIO (General Purpose Input/Output) son líneas de entrada y salida de propósito general, un concepto que también aparece en Raspberry Pi. Podemos configurar muchos de ellos como entradas para leer interruptores o como salidas para controlar LEDs. Además, la matriz interna del ESP32 permite asociar diversas señales de periféricos a distintos pines.
Una entrada digital distingue niveles lógicos bajos y altos, no tensiones arbitrarias. En el ESP32 clásico la lógica trabaja aproximadamente a 3.3 V: LOW corresponde a un nivel bajo y HIGH a uno alto dentro de los umbrales establecidos por el fabricante. Una entrada sin conexión definida puede quedar flotante y cambiar de estado debido al ruido; las resistencias pull-up y pull-down permiten establecer un nivel conocido.
No todos los GPIO son equivalentes. Algunos se utilizan para arrancar el dispositivo y otros se encuentran conectados a la memoria flash del módulo:
| Pines | Consideración |
|---|---|
GPIO18, 19, 21, 22, 23, 25–27, 32–33 |
Opciones frecuentes para tareas generales, siempre que estén libres de otros periféricos. |
GPIO34–39 |
Solo entrada y sin resistencias internas pull-up/pull-down. |
GPIO6–11 |
Habitualmente reservados para la memoria flash del módulo. |
GPIO0, 2, 5, 12, 15 |
Pines de configuración de arranque (strapping); requieren especial atención. |
GPIO1 y 3 |
Usados normalmente por UART0 y mensajes de programación o diagnóstico. |
Con esta base podemos construir circuitos sencillos y relacionar su comportamiento con las instrucciones del programa.
3. Entradas digitales: leer un pulsador
Supongamos que queremos incorporar un botón a nuestro dispositivo. Podemos conectarlo entre una entrada y tierra, utilizando una resistencia pull-up para mantener el GPIO en nivel alto mientras el botón esté abierto.
Cuando el pulsador está abierto, la resistencia establece un nivel alto; al presionarlo, la entrada queda conectada a tierra y pasa a nivel bajo. El programa puede identificar ambas condiciones utilizando digitalRead():
const int PIN_BOTON = 27;

void setup() {
  Serial.begin(115200);
  pinMode(PIN_BOTON, INPUT);
}

void loop() {
  bool presionado = digitalRead(PIN_BOTON) == LOW;

  if (presionado) {
    Serial.println("Botón presionado");
  }

  delay(100);
}
Como GPIO27 dispone de resistencia interna configurable, también podríamos omitir la resistencia externa y utilizar pinMode(PIN_BOTON, INPUT_PULLUP), manteniendo el pulsador entre el pin y tierra. No podemos hacer lo mismo con GPIO34–39, que carecen de esas resistencias internas.
Interrupciones: responder a eventos
Nuestro ejemplo consulta el botón dentro de loop(), una técnica conocida como polling. En otras aplicaciones conviene utilizar interrupciones para reaccionar cuando cambia el estado de una entrada, sin comprobarla constantemente. Podemos asociar una rutina breve a un flanco descendente mediante attachInterrupt():
const int PIN_BOTON = 27;
volatile bool eventoBoton = false;

void ARDUINO_ISR_ATTR alPresionar() {
  eventoBoton = true;
}

void setup() {
  Serial.begin(115200);
  pinMode(PIN_BOTON, INPUT_PULLUP);
  attachInterrupt(digitalPinToInterrupt(PIN_BOTON), alPresionar, FALLING);
}

void loop() {
  if (eventoBoton) {
    noInterrupts();
    eventoBoton = false;
    interrupts();
    Serial.println("Se detectó una pulsación");
  }
}
La interrupción solamente marca un evento, mientras que el programa principal se encarga de imprimir el mensaje. Es preferible mantener estas rutinas cortas y evitar operaciones bloqueantes dentro de ellas.
4. Salidas digitales: controlar un LED
Un GPIO configurado como salida permite que nuestro programa establezca un nivel alto o bajo. Para encender un LED, sin embargo, necesitamos algo más que conectar sus terminales al pin: debemos limitar la corriente para no exceder las características eléctricas del diodo o del microcontrolador.
Podemos estimar la resistencia mediante la ley de Ohm, restando a la tensión de la salida la caída de tensión del LED. Para un LED rojo ilustrativo con caída aproximada de 2 V y una corriente de diseño de 4 mA:
Un valor comercial de 330 Ω resulta cercano al calculado. No es un valor universal: depende de la corriente elegida, el LED y las especificaciones del GPIO. Con nuestro circuito podemos alternar el estado de la salida:
const int PIN_LED = 18;

void setup() {
  pinMode(PIN_LED, OUTPUT);
}

void loop() {
  digitalWrite(PIN_LED, HIGH);
  delay(1000);
  digitalWrite(PIN_LED, LOW);
  delay(1000);
}
Aunque el programa parece muy sencillo, ya estamos convirtiendo una instrucción de software en una modificación física del circuito.
PWM: controlar algo más que encendido y apagado
¿Qué ocurre si queremos regular el brillo del LED? Podemos utilizar PWM (Pulse Width Modulation), que conmuta una salida digital periódicamente y modifica la proporción de tiempo que permanece en nivel alto. A esa proporción la llamamos ciclo de trabajo (duty cycle).
El siguiente gráfico muestra dos señales idealizadas con la misma frecuencia, pero ciclos de trabajo diferentes:
El ESP32 dispone de un periférico llamado LEDC que genera estas señales sin exigir que nuestro programa cambie manualmente el estado del pin a cada instante. Con Arduino-ESP32 3.x podemos utilizarlo así:
const int PIN_LED = 18;

void setup() {
  ledcAttach(PIN_LED, 5000, 8);  // 5 kHz, 8 bits
}

void loop() {
  ledcWrite(PIN_LED, 64);   // Aproximadamente 25 %
  delay(1000);
  ledcWrite(PIN_LED, 192);  // Aproximadamente 75 %
  delay(1000);
}
PWM sigue siendo una señal digital que alterna entre alto y bajo; no es una salida analógica continua. Para controlar motores o cargas de mayor potencia también necesitaremos una etapa electrónica adecuada.
5. Entradas analógicas: medir la iluminación
Los botones son útiles cuando solamente necesitamos reconocer dos estados, pero muchas magnitudes físicas cambian continuamente. La temperatura, la presión o la iluminación pueden convertirse en una señal eléctrica variable mediante un sensor; el ESP32 cuenta con convertidores ADC (Analog-to-Digital Converter) capaces de traducir tensiones a valores numéricos.
Para construir un ejemplo accesible utilizaremos una fotorresistencia o LDR (Light-Dependent Resistor). Su resistencia normalmente disminuye cuando recibe más luz. Como el ADC mide tensión y no resistencia directamente, conectaremos la LDR con una resistencia fija para formar un divisor resistivo.
La tensión del punto intermedio depende de la relación entre las dos resistencias:
En este montaje, cuando aumenta la iluminación disminuye la resistencia de la LDR y aumenta la tensión medida. Utilizaremos GPIO34 porque pertenece a ADC1 y es un pin exclusivamente de entrada, adecuado para este propósito.
Del sensor al programa
Ahora conectaremos conceptualmente el divisor a la entrada analógica y el LED anterior a GPIO18. El firmware leerá el ADC y encenderá la luz cuando detecte un valor bajo de iluminación:
const int PIN_LDR = 34;
const int PIN_LED = 18;

const int UMBRAL_ENCENDER = 1600;
const int UMBRAL_APAGAR = 1900;

bool luzEncendida = false;

void setup() {
  Serial.begin(115200);
  pinMode(PIN_LED, OUTPUT);
  analogReadResolution(12);
  analogSetPinAttenuation(PIN_LDR, ADC_11db);
}

void loop() {
  int lectura = analogRead(PIN_LDR);

  if (lectura < UMBRAL_ENCENDER) luzEncendida = true;
  else if (lectura > UMBRAL_APAGAR) luzEncendida = false;

  digitalWrite(PIN_LED, luzEncendida ? HIGH : LOW);
  Serial.printf("Lectura ADC: %d\n", lectura);
  delay(250);
}
Los dos umbrales implementan una forma sencilla de histéresis: si la lectura permanece entre ambos, conservamos el estado anterior y evitamos que pequeñas fluctuaciones enciendan y apaguen el LED repetidamente. Los valores son ilustrativos y deben ajustarse observando las lecturas del montaje real.
flowchart LR
    A["Iluminación"] --> B["LDR y divisor resistivo"]
    B --> C["ADC1 / GPIO 34"]
    C --> D["Firmware y umbrales"]
    D --> E["GPIO 18"]
    E --> F["LED"]

    classDef primary fill:#020617,stroke:#00A896,color:#ffffff,stroke-width:2px
    classDef secondary fill:#0f172a,stroke:#64748b,color:#ffffff
    class B,C,D,E primary
    class A,F secondary
Este recorrido —adquisición, procesamiento y actuación— aparece constantemente en los sistemas embebidos. Podemos cambiar el sensor o el dispositivo controlado sin alterar necesariamente la idea fundamental.
6. Cuando un GPIO no puede alimentar la carga
Encender un LED con pocos miliamperios es una cosa; alimentar un motor, una electroválvula o una bobina es otra. Los GPIO pueden generar señales de control, pero su capacidad de corriente es limitada. Si una carga necesita más energía, debemos suministrarla mediante una fuente y una etapa de potencia apropiadas.
Una solución común es utilizar un MOSFET de canal N como interruptor electrónico. El ESP32 controla su compuerta mientras la corriente principal de la carga circula desde una alimentación externa. Para una bobina, además, necesitaremos protección frente al transitorio que aparece al desconectarla.
Cuando GPIO19 establece un nivel alto, un MOSFET seleccionado apropiadamente puede conducir y permitir que circule corriente por la bobina. La resistencia R_g limita el pico de corriente que carga la compuerta, mientras que R_p ayuda a mantenerla en nivel bajo durante el arranque o cuando el GPIO no está configurado. El diodo D_1 está orientado para no conducir normalmente y ofrecer un camino a la corriente inductiva al desconectar la carga.
La tierra del ESP32 y la alimentación externa deben compartir referencia en este circuito no aislado. Para un diseño real hay que seleccionar el MOSFET según su resistencia en conducción a una tensión de compuerta compatible con 3.3 V, dimensionar la fuente y el diodo, y comprobar la corriente de la carga. Este esquema no especifica un relevador ni un transistor concreto, de modo que no constituye por sí solo un montaje listo para producción.
7. Periféricos e interfaces: más allá de los GPIO
El ESP32 incorpora controladores especializados que permiten leer sensores y comunicarse con otros componentes sin implementar cada transición de señal mediante software. Según el modelo, podemos encontrar interfaces como las siguientes:
| Interfaz | ¿Para qué sirve? | Ejemplo |
|---|---|---|
| GPIO | Leer y generar niveles digitales. | Pulsadores, señales de control. |
| ADC | Convertir tensión analógica a valores digitales. | Sensores resistivos con acondicionamiento. |
| DAC | Generar niveles analógicos en modelos compatibles. | Tensiones de referencia sencillas. |
| PWM / LEDC | Generar señales periódicas con ciclo de trabajo variable. | Brillo de LEDs, control de etapas de potencia. |
| I²C | Comunicar dispositivos mediante un bus compartido. | Sensores ambientales. |
| SPI | Transferir información de manera síncrona. | Pantallas, memorias y convertidores. |
| UART | Comunicar datos mediante enlace serial asíncrono. | Módulos externos y diagnóstico. |
| I²S | Intercambiar datos digitales de audio. | Micrófonos y convertidores de audio. |
En una estación ambiental, por ejemplo, podemos utilizar I²C para consultar temperatura, SPI para almacenar datos y UART para comunicarnos con un equipo externo. La flexibilidad del ESP32 es útil, aunque las señales deben asignarse a pines disponibles y compatibles.
Cuando el sensor no habla el mismo lenguaje eléctrico
En instalaciones industriales es frecuente encontrar señales de 0–10 V, lazos de 4–20 mA o buses como RS-485. Ninguno de ellos debe conectarse sin más a una entrada del ESP32: una señal de 10 V excede sus niveles admitidos y RS-485 requiere un transceptor que convierta las señales diferenciales a niveles compatibles con UART.
Podemos emplear divisores, amplificadores, filtros, resistencias de medición o interfaces especializadas dependiendo del caso. Además de la tensión nominal, importan el ruido, la longitud del cableado, la protección contra transitorios y la posible necesidad de aislamiento galvánico. El microcontrolador procesa la información, pero el circuito que lo rodea determina qué señales puede medir con seguridad y precisión.
8. Un mismo hardware, distintas maneras de programarlo
Una característica atractiva del ecosistema ESP32 es que podemos elegir herramientas según las necesidades del proyecto. Hasta ahora usamos Arduino Framework, que proporciona funciones familiares como pinMode(), analogRead() o digitalWrite(). Es accesible, tiene numerosas bibliotecas y resulta conveniente para prototipos y muchas aplicaciones funcionales.
Con MicroPython podemos trabajar con un intérprete de Python diseñado para microcontroladores. El mismo ejemplo de un LED intermitente requiere pocas líneas:
from machine import Pin
from time import sleep

led = Pin(18, Pin.OUT)

while True:
    led.on()
    sleep(1)
    led.off()
    sleep(1)
MicroPython facilita la experimentación y el trabajo interactivo, aunque su intérprete consume recursos y no tiene el mismo comportamiento temporal que una aplicación nativa compilada. Cuando necesitamos un control más detallado del dispositivo podemos utilizar ESP-IDF, el entorno oficial de Espressif, que proporciona controladores, configuración del sistema y herramientas para tareas, redes y periféricos.
También existe Rust para la familia ESP32. Bibliotecas como esp-hal permiten desarrollar firmware con abstracciones sobre el hardware y un enfoque orientado a la seguridad de memoria. Su disponibilidad y configuración varían según el chip: los modelos Xtensa y RISC-V no utilizan exactamente las mismas herramientas de compilación. La elección entre estas alternativas depende del soporte del hardware, los requisitos y la experiencia del equipo, no de que un lenguaje sea universalmente superior.
#![no_std]
#![no_main]

use esp_backtrace as _;

use esp_hal::{
    delay::Delay,
    gpio::{Level, Output, OutputConfig},
    main,
};

#[main]
fn main() -> ! {
    let peripherals = esp_hal::init(
        esp_hal::Config::default()
    );

    let mut led = Output::new(
        peripherals.GPIO18,
        Level::Low,
        OutputConfig::default(),
    );

    let delay = Delay::new();

    loop {
        led.set_high();
        delay.delay_millis(1000);

        led.set_low();
        delay.delay_millis(1000);
    }
}
9. Cuando los dispositivos necesitan comunicarse
Los ESP32 de distintas familias integran opciones de conectividad que facilitan su uso en sistemas distribuidos. Mediante Wi-Fi podemos enviar mediciones a una API HTTP o consultar servicios de una red local; Bluetooth LE permite intercambiar información con dispositivos cercanos compatibles. Existe además ESP-NOW, un protocolo de Espressif para intercambiar mensajes entre dispositivos compatibles utilizando la radio inalámbrica sin asociarlos a un punto de acceso convencional.
Imaginemos una red de sensores ambientales: varios ESP32 capturan mediciones y las envían a otro dispositivo que actúa como receptor. Ese receptor podría funcionar como gateway, conectándose por Wi-Fi a un servidor para publicar o almacenar los datos.
flowchart LR
    subgraph N["Nodos de adquisición"]
        A["ESP32 · Sensor A"]
        B["ESP32 · Sensor B"]
        C["ESP32 · Sensor C"]
    end
    G["ESP32 · Gateway"]
    S["Servidor / API"]
    W["Aplicación web"]
    A -->|"ESP-NOW"| G
    B -->|"ESP-NOW"| G
    C -->|"ESP-NOW"| G
    G -->|"Wi-Fi / HTTP"| S
    S --> W

    classDef primary fill:#020617,stroke:#00A896,color:#ffffff,stroke-width:2px
    classDef secondary fill:#0f172a,stroke:#64748b,color:#ffffff
    class G,S primary
    class A,B,C,W secondary
ESP-NOW y MQTT no son alternativas equivalentes: el primero resuelve comunicación directa entre dispositivos compatibles, mientras que MQTT es un protocolo de mensajería de aplicación que normalmente utiliza un broker y conexiones sobre redes IP. Un gateway podría combinar ambos; aquí usamos HTTP en el diagrama para mantener el ejemplo sencillo.
La conectividad introduce requisitos nuevos. Debemos considerar interferencias, compatibilidad de canal, autenticación, manejo de mensajes perdidos y qué ocurrirá cuando la red no esté disponible. Cuando una medición no debe perderse, podemos necesitar almacenamiento local y una estrategia de reintento. Estos temas merecen un artículo específico sobre arquitecturas de mensajería IoT.
10. Del prototipo a un producto profesional
Que el ESP32 aparezca frecuentemente en proyectos educativos no significa que esté limitado a ellos. Espressif comercializa módulos y proporciona documentación, herramientas de producción y funciones destinadas a productos reales. La diferencia entre un experimento de escritorio y un equipo que debe funcionar durante años se encuentra en el diseño completo del sistema.
Alimentación, consumo y protección
Una placa conectada por USB puede funcionar perfectamente durante una demostración. En un dispositivo autónomo debemos diseñar una alimentación estable y contemplar los picos de consumo asociados a la radio, los reguladores y las cargas externas. El módulo funciona en el entorno de 3.3 V, pero la fuente del producto necesita dimensionarse para el sistema completo; no debemos interpretar su capacidad como corriente disponible en cada GPIO.
También conviene diferenciar el consumo del chip del consumo de una placa de desarrollo. El ESP32 dispone de modos de bajo consumo, como deep sleep, pero un regulador poco eficiente, un LED indicador o un sensor que permanece activo pueden dominar el gasto energético del montaje.
Confiabilidad y mantenimiento
Un equipo instalado en campo debe recuperarse de pérdidas de conectividad, reinicios y fallos inesperados. Podemos diseñar mecanismos de reintento, almacenamiento temporal de mediciones, supervisión mediante watchdogs y registros de diagnóstico. En sistemas conectados también importan la gestión de credenciales, las actualizaciones OTA y las funciones de seguridad compatibles con el chip y su configuración, como Secure Boot o cifrado de flash.
Si pasamos de una protoboard a una PCB específica, podremos incorporar conectores adecuados, protección frente a transitorios, filtrado, alimentación y características mecánicas apropiadas para el lugar de instalación. El diseño de antena, las condiciones ambientales y los requisitos regulatorios también forman parte del trabajo.
¿Dónde tiene sentido utilizarlo?
El ESP32 es una opción interesante para automatización, sensores inalámbricos, instrumentación no crítica, adquisición ambiental, dispositivos portátiles y gateways. No siempre será la mejor plataforma: una aplicación que necesita ejecutar Linux puede beneficiarse de una computadora de placa única; un sistema con requisitos estrictos de seguridad funcional, temporización o precisión puede necesitar hardware especializado; y una tarea muy sencilla alimentada por batería quizá se resuelva mejor con un microcontrolador de menor consumo.
Elegir un ESP32 no implica únicamente comprobar que podemos ejecutar el programa. Debemos verificar las interfaces disponibles, el consumo, los límites eléctricos, la memoria, la conectividad y las condiciones de operación. Un prototipo que funciona es un buen comienzo, pero no es todavía un producto validado.
Conclusión
A lo largo del artículo utilizamos un botón, un LED y una fotorresistencia para recorrer la relación entre circuitos y software. Vimos cómo un GPIO interpreta una señal digital, cómo el ADC convierte una tensión en un valor numérico y cómo una salida puede controlar un componente directamente o mediante una etapa de potencia. También exploramos diferentes herramientas de programación y una arquitectura sencilla de comunicación entre dispositivos.
El ESP32 resulta atractivo porque permite reunir todas estas capacidades dentro de un mismo sistema: adquisición, procesamiento, actuación y conectividad. Pero su flexibilidad no elimina las restricciones físicas. Las tensiones admisibles, la corriente, el acondicionamiento de señales, la alimentación y la confiabilidad del firmware siguen determinando qué podemos construir de manera segura.
Entender esos detalles cambia nuestra forma de desarrollar. La variable que leemos en el código proviene de una señal física; la instrucción que escribimos puede terminar moviendo un motor o activando un dispositivo real. Ahí es donde la electrónica y la programación dejan de ser disciplinas separadas y se convierten en partes de una misma solución.
Recursos y referencias
Hardware y periféricos
- Espressif — ESP32 Series Datasheet. Arquitectura, límites eléctricos y características de los periféricos.
- Espressif — ESP32-WROOM-32E Datasheet. Módulo, memoria y condiciones de funcionamiento.
- Espressif — GPIO en ESP-IDF. Funciones, restricciones y asignación de señales a pines.
- Espressif — Hardware Design Guidelines. Recomendaciones de alimentación, diseño y PCB.
Programación y comunicaciones
- Arduino-ESP32 — GPIO. Entradas, salidas e interrupciones.
- Arduino-ESP32 — ADC. Resolución, lectura y atenuación.
- Arduino-ESP32 — LEDC. Generación de PWM.
- MicroPython — ESP32 Quick Reference. GPIO y programación con Python.
- Rust on ESP — The Rust on ESP Book. Desarrollo de firmware en Rust.
- Espressif — ESP-NOW. Comunicación directa entre dispositivos compatibles.
- CircuiTikZ — Component Reference. Símbolos y representación de los circuitos eléctricos.